
Esta página mostra como calcular o momento fletor máximo que atua em uma seção fixa de uma viga biapoiada sujeita a três cargas concentradas móveis que representam os eixos de um veículo, a partir dos valores das ordenadas das linhas de influência nas posições das cargas.
1 Momento fletor para uma posição qualquer do veículo
Considere a viga biapoiada de vão \(L\) sujeita a três cargas concentradas móveis verticais para baixo \(P_1\), \(P_2\) e \(P_3\), que se deslocam juntas sem mudar os espaçamentos intermediários positivos \(d_{1,2}\) e \(d_{2,3}\), conforme ilustrado na figura 1. Os comprimentos das setas que representam as cargas são esquemáticos e não representam as proporções entre as suas intensidades. Adota-se uma posição \(s\) como referência para o posicionamento do veículo. Assume-se que a posição \(z_1\) da primeira carga coincide com \(s\), de modo que \(z_1 = s\); as outras posições \(z_2\) e \(z_3\) são automaticamente definidas considerando-se os espaçamentos fixos entre as cargas.
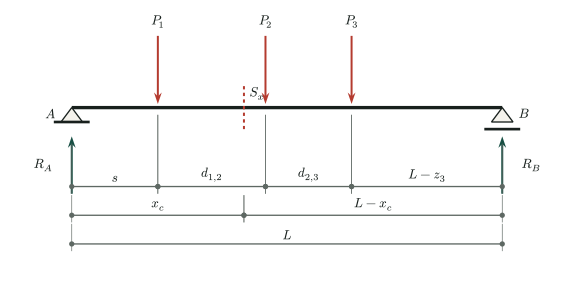
\[\begin{equation} z_1(s)=s,\qquad z_2(s)=s+d_{1,2},\qquad z_3(s)=s+d_{1,2}+d_{2,3} \end{equation}\]
Define-se também \(d_{1,3}=d_{1,2}+d_{2,3}\) de modo que:
\[\begin{equation} z_3(s)=s+d_{1,3}. \end{equation}\]
A linha de influência de momento fletor em uma seção \(S_x\) na posição fixa \(x_c\), associada a uma carga vertical unitária posicionada em \(z\), com a possibilidade de que a carga esteja em uma posição qualquer (inclusive fora do vão da viga, com \(z<0\) ou \(z>L\)) é definida pela seguinte equação:
\[\begin{equation} M_I(z)= \begin{cases} \dfrac{z(L-x_c)}{L}, & 0\le z\le x_c,\\[5pt] \dfrac{x_c(L-z)}{L}, & x_c<z\le L,\\[5pt] 0, & z\notin[0,L]. \end{cases} \end{equation}\]
Conforme já demonstrado, o momento fletor atuante em uma seção fixa é dado pela soma do produto das magnitudes das cargas pelas ordenadas das linhas de influência de momento fletor nas posições das cargas:
\[\begin{equation} M(s) = P_1 M_I\big(z_1(s)\big) + P_2 M_I\big(z_2(s)\big) + P_3 M_I\big(z_3(s)\big) \end{equation}\]
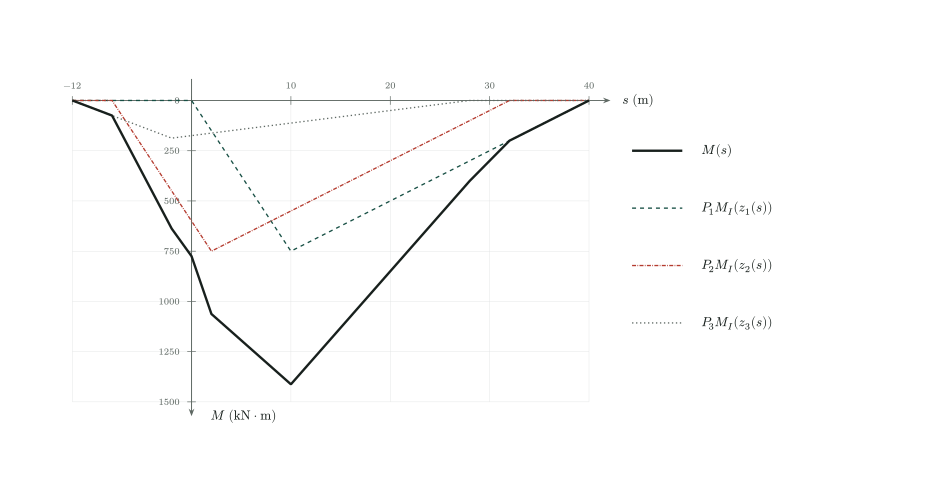
A figura 2 ilustra a superposição para \(L=40\,\mathrm{m}\), \(x_c=10\,\mathrm{m}\), \(d_{1,2}=8\,\mathrm{m}\), \(d_{2,3}=4\,\mathrm{m}\), \(P_1=P_2=100\,\mathrm{kN}\) e \(P_3=25\,\mathrm{kN}\). As linhas tracejadas e pontilhadas representam as contribuições individuais \(P_j M_I(z_j(s))\), e a poligonal preta contínua representa a soma \(M(s)\). Para cada abscissa \(s\), somam-se as três ordenadas, correspondentes à mesma posição do veículo, e não os máximos individuais das curvas. Cada contribuição é nula enquanto a respectiva carga está fora do vão e atinge seu máximo quando essa carga passa pela seção fixa, nas posições \(s=10\), \(2\) e \(-2\,\mathrm{m}\), respectivamente. Os momentos positivos são desenhados para baixo. A soma é linear por trechos e atinge \(1412.5\,\mathrm{kN\,m}\) em \(s=10\,\mathrm{m}\).
Desta forma, é possível determinar o momento fletor em qualquer seção fixa da viga para uma posição qualquer \(s\) do veículo à medida que as cargas se deslocam ao longo do vão.
2 Momento fletor máximo e posições críticas do veículo
A determinação do momento fletor máximo requer a determinação das posições críticas das cargas. Para o caso específico de estruturas isostáticas, as linhas de influência são funções lineares por trechos (ou seja, formada por diferentes segmentos de retas, resultando em uma função poligonal). Com base no fato de que a soma de funções lineares por trechos também resulta em uma função linear por trechos, conforme mostra a figura 2, conclui-se que o momento fletor máximo ocorrerá em uma das posições em que uma das cargas concentradas coincide com um dos vértices da poligonal.
No caso específico do momento fletor em uma viga simplesmente apoiada, a linha de influência possui dois trechos lineares no vão, é nula nos apoios e apresenta um vértice na posição da seção fixa \(x_c\). Considerando que as cargas fora do vão não causam qualquer esforço interno, a Linha de influência pode ser representada por uma função poligonal com 4 trechos (dois trechos no vão e dois trechos nulos fora do vão). Assim, ao considerar a passagem completa do veículo, pelo menos uma posição de máximo ocorre quando uma das cargas está exatamente sobre a seção fixa, ou seja, quando \(z_i(s) = x_c\) para algum \(i \in \{1,2,3\}\).
3 Casos em que as três cargas estão no vão
Considerando-se a situação em que as três cargas estão no vão, o valor do momento fletor máximo durante a passagem completa ocorre quando uma das cargas coincide com a seção fixa. Assim, bastam os três alinhamentos candidatos em que uma carga coincide com a seção: \(z_1=x_c\), \(z_2=x_c\) ou \(z_3=x_c\). Esses alinhamentos são denominados casos a, b e c, respectivamente.
3.1 Caso a — A posição \(z_1\) da carga \(P_1\) coincide com a posição \(x_c\) da seção
Neste caso, a carga \(P_1\) está posicionada exatamente sobre a seção fixa (\(z_1 = x_c\)). Os valores das posições das outras cargas, \(z_2\) e \(z_3\), são determinados em função de \(x_c\) e do espaçamento relativo entre as cargas:
\[\begin{equation} z_1 = x_c, \quad z_2 = x_c + d_{1,2}, \quad z_3 = x_c + d_{1,3} \end{equation}\]
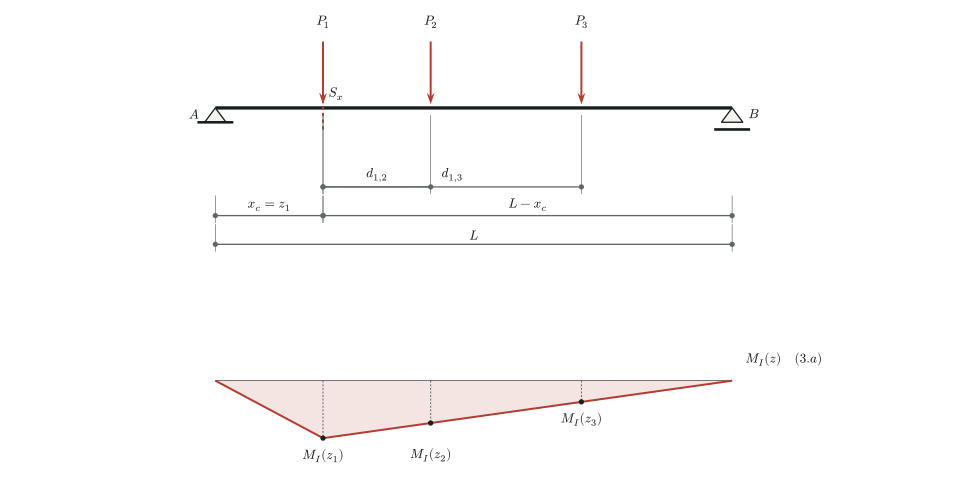
Neste caso, o momento fletor é:
\[\begin{equation} \begin{aligned} M_a(x_c) &= P_1 M_I(z_1) + P_2 M_I(z_2) + P_3 M_I(z_3)\\ &= P_1 M_I(x_c) + P_2 M_I(x_c + d_{1,2}) + P_3 M_I(x_c + d_{1,3}) \end{aligned} \end{equation}\]
3.2 Caso b — A posição \(z_2\) da carga \(P_2\) coincide com a posição \(x_c\) da seção
Neste caso, a carga \(P_2\) está posicionada exatamente sobre a seção fixa (\(z_2 = x_c\)). Os valores das posições das outras cargas, \(z_1\) e \(z_3\), são determinados em função de \(x_c\) e do espaçamento relativo entre as cargas:
\[\begin{equation} z_1 = x_c - d_{1,2}, \quad z_2 = x_c, \quad z_3 = x_c + d_{2,3} \end{equation}\]
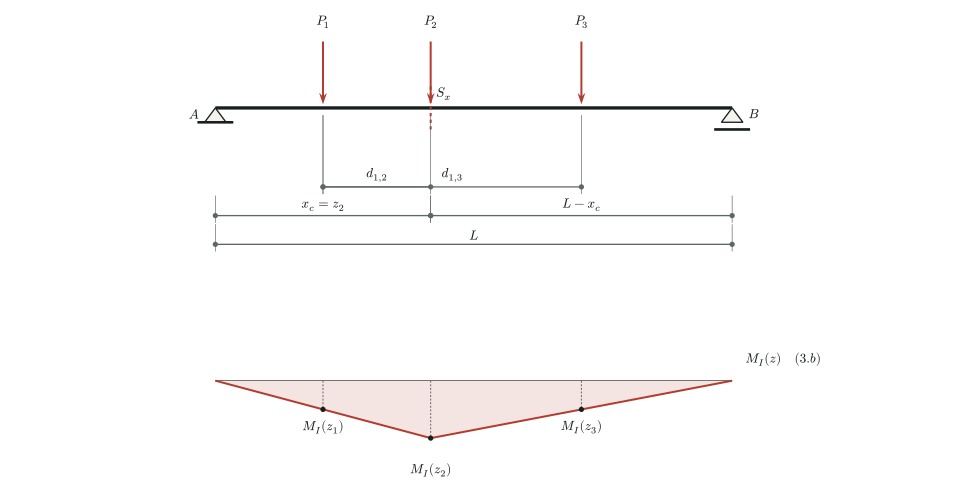
Neste caso, o momento fletor é:
\[\begin{equation} \begin{aligned} M_b(x_c) &= P_1 M_I(z_1) + P_2 M_I(z_2) + P_3 M_I(z_3)\\ &= P_1 M_I(x_c - d_{1,2}) + P_2 M_I(x_c) + P_3 M_I(x_c + d_{2,3}) \end{aligned} \end{equation}\]
3.3 Caso c — A posição \(z_3\) da carga \(P_3\) coincide com a posição \(x_c\) da seção
Neste caso, a carga \(P_3\) está posicionada exatamente sobre a seção fixa (\(z_3 = x_c\)). Os valores das posições das outras cargas, \(z_1\) e \(z_2\), são determinados em função de \(x_c\) e do espaçamento relativo entre as cargas:
\[\begin{equation} z_1 = x_c - d_{1,3}, \quad z_2 = x_c - d_{2,3}, \quad z_3 = x_c \end{equation}\]
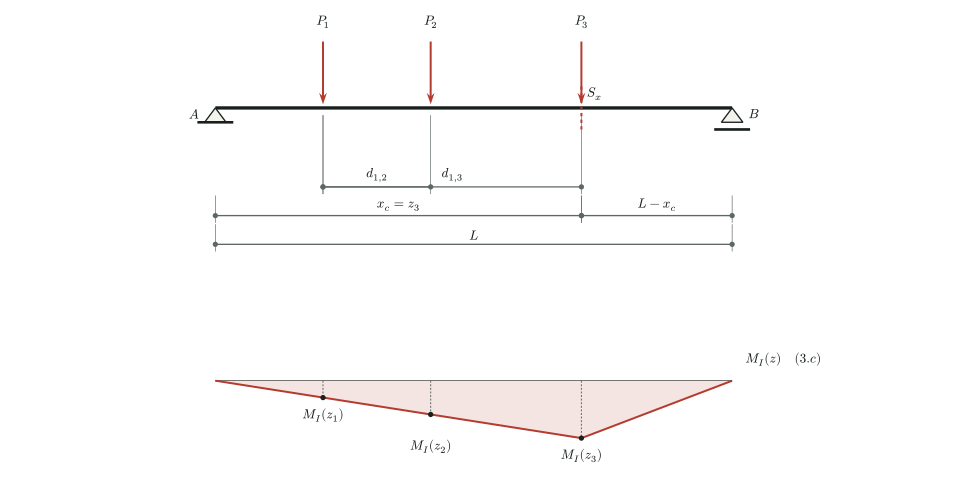
Neste caso, o momento fletor é:
\[\begin{equation} \begin{aligned} M_c(x_c) &= P_1 M_I(z_1) + P_2 M_I(z_2) + P_3 M_I(z_3)\\ &= P_1 M_I(x_c - d_{1,3}) + P_2 M_I(x_c - d_{2,3}) + P_3 M_I(x_c) \end{aligned} \end{equation}\]
4 Posicionamentos críticos quando uma ou mais cargas estão fora do vão
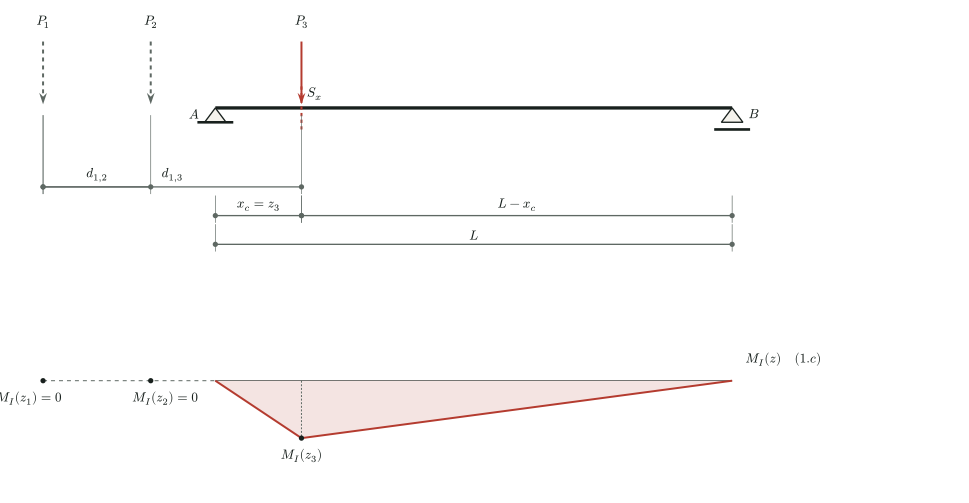
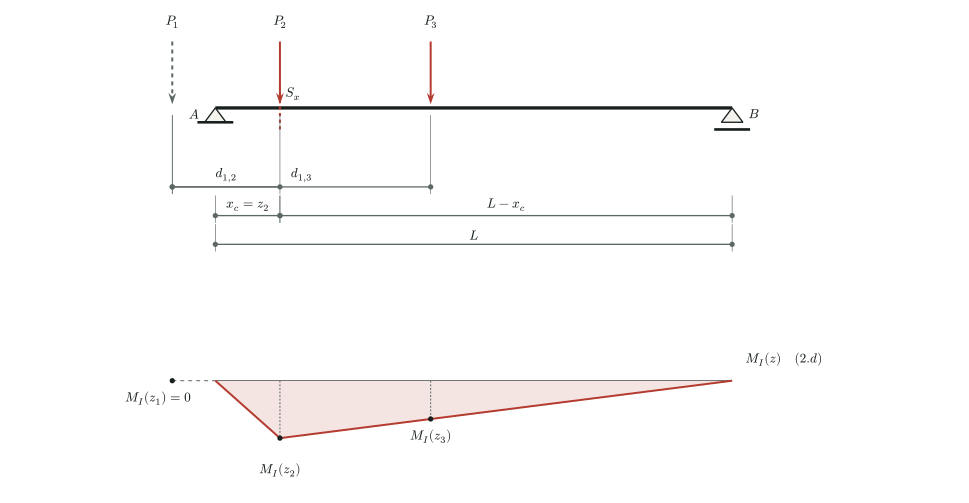
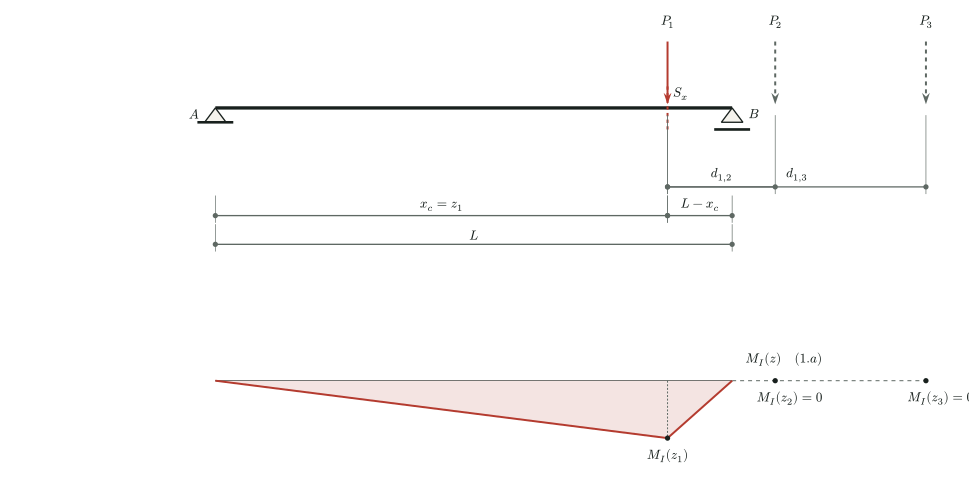
Os alinhamentos candidatos continuam válidos quando uma ou mais cargas situam-se fora da viga. Nessas posições, \(M_I(z_j)=0\), e a carga correspondente não contribui para o momento na seção. As figuras a seguir ilustram uma configuração com apenas \(P_3\) no vão, outra com \(P_2\) e \(P_3\) no vão, e outra com apenas \(P_1\) no vão. Elas não introduzem casos especiais, desde que se considere a contribuição nula das cargas fora do vão.
5 Determinação geral do máximo
Em resumo, tem-se que o momento máximo em uma seção fixa pode ser obtido considerando os três alinhamentos candidatos:
\[\begin{equation} \begin{aligned} M_a(x_c)&=P_1M_I(x_c)+P_2M_I(x_c+d_{1,2})+P_3M_I(x_c+d_{1,3}),\\ M_b(x_c)&=P_1M_I(x_c-d_{1,2})+P_2M_I(x_c)+P_3M_I(x_c+d_{2,3}),\\ M_c(x_c)&=P_1M_I(x_c-d_{1,3})+P_2M_I(x_c-d_{2,3})+P_3M_I(x_c). \end{aligned} \end{equation}\]
O máximo na seção fixa é:
\[\begin{equation} \boxed{M_{\max}(x_c)=\max\{M_a(x_c),M_b(x_c),M_c(x_c)\}.} \end{equation}\]
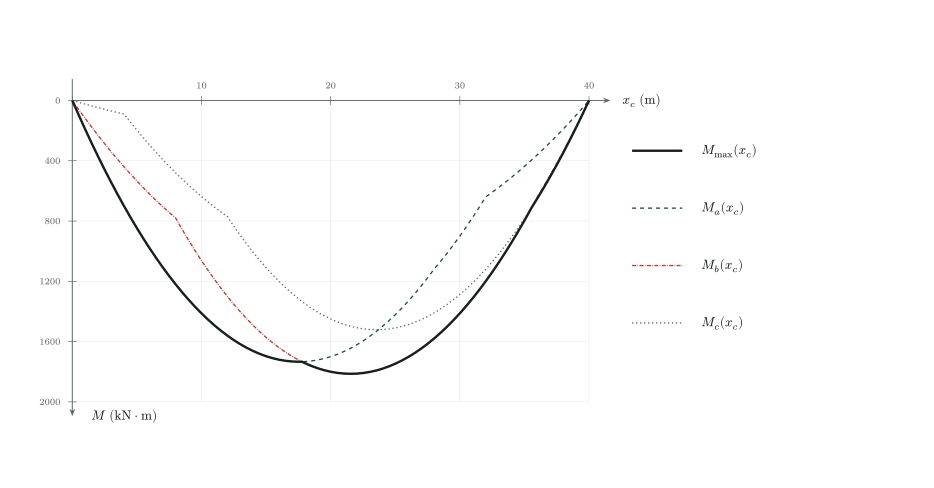
A figura 9 mostra \(M_a(x_c)\), \(M_b(x_c)\), \(M_c(x_c)\) e \(M_{\max}(x_c)\), para os mesmos valores de vão, cargas e espaçamentos do exemplo anterior. Para cada posição \(x_c\), escolhe-se a maior das três ordenadas, e não sua soma. Como os momentos positivos são desenhados para baixo, a envoltória dos maiores valores é a curva mais afastada do eixo horizontal. Aqui, diferentemente da figura de superposição em função de \(s\), varia-se a posição da seção: cada abscissa corresponde a uma análise independente da passagem completa do veículo em uma seção fixa. As funções candidatas são quadráticas por trechos, com mudanças de expressão quando uma carga entra ou sai do vão.
As ordenadas da linha de influência \(M_I(z)\) são avaliadas nas posições candidatas, inclusive quando uma, ou duas cargas estão fora do vão. Portanto, a mesma avaliação cobre as configurações ilustradas sem alterar a equação nem deduzir fórmulas específicas para cada caso. Em uma implementação numérica geral, basta calcular a soma ponderada das três ordenadas nas posições candidatas e selecionar o maior resultado. Isso evita derivar expressões fechadas para cada combinação de intensidades, espaçamentos ou cargas fora da viga.
Por exemplo, para \(L=40\,\mathrm{m}\), \(x_c=10\,\mathrm{m}\), \(d_{1,2}=8\,\mathrm{m}\), \(d_{2,3}=4\,\mathrm{m}\), \(P_1=P_2=100\,\mathrm{kN}\) e \(P_3=25\,\mathrm{kN}\), obtêm-se \(M_a=1412.5\,\mathrm{kN\,m}\), \(M_b=1062.5\,\mathrm{kN\,m}\) e \(M_c=637.5\,\mathrm{kN\,m}\). Assim, \(M_{\max}(10\,\mathrm{m})=1412.5\,\mathrm{kN\,m}\), com \(P_1\) sobre a seção e \(s=10\,\mathrm{m}\).
Na seção de um apoio, \(x_c=0\) ou \(x_c=L\), todas as ordenadas são nulas e o momento máximo é zero. A seção permanece fixa durante toda a análise: não se busca nesta página o máximo absoluto entre todas as seções da viga.